Un robot no puede corregir una mala decisión con la misma facilidad que un asistente de texto. Si calcula mal una distancia, aplica demasiada fuerza o interpreta mal un objeto, el error ocurre en el mundo físico. Por eso, antes de automatizar una tarea, importa no solo qué tan bien razona un modelo, sino cómo observa, prueba y corrige sus acciones.
El 13 de octubre, Google Developers presentó Gemini 4 Argon como un modelo de razonamiento físico para distintas etapas de la robótica. Los ejemplos publicados incluyen practicar movimientos en MuJoCo antes de ejecutarlos con un robot real, reconstruir simulaciones a partir de video y ajustar acciones mediante ciclos de observación. La propuesta apunta a una transición relevante: de pedirle a la IA que describa una tarea a usarla para planear y guiar acciones dentro de un entorno.
Del lenguaje a las acciones físicas
Los modelos conversacionales suelen evaluarse por la calidad de sus respuestas. En robótica, la pregunta cambia: ¿puede interpretar una escena, relacionar objetos y movimientos, convertir una meta en pasos y verificar si cada acción produjo el resultado esperado?
Google presenta Argon como un modelo general de razonamiento físico que podría apoyar varias partes del ciclo robótico. En su publicación agrupa los ejemplos en cuatro áreas: control de robots, conversión de escenas reales en simulaciones, comprensión física y procesos de investigación o mejora iterativa. Es una ambición amplia, pero conviene distinguir el alcance mostrado de una solución lista para instalar en cualquier operación.
Practicar en simulación antes de mover el hardware
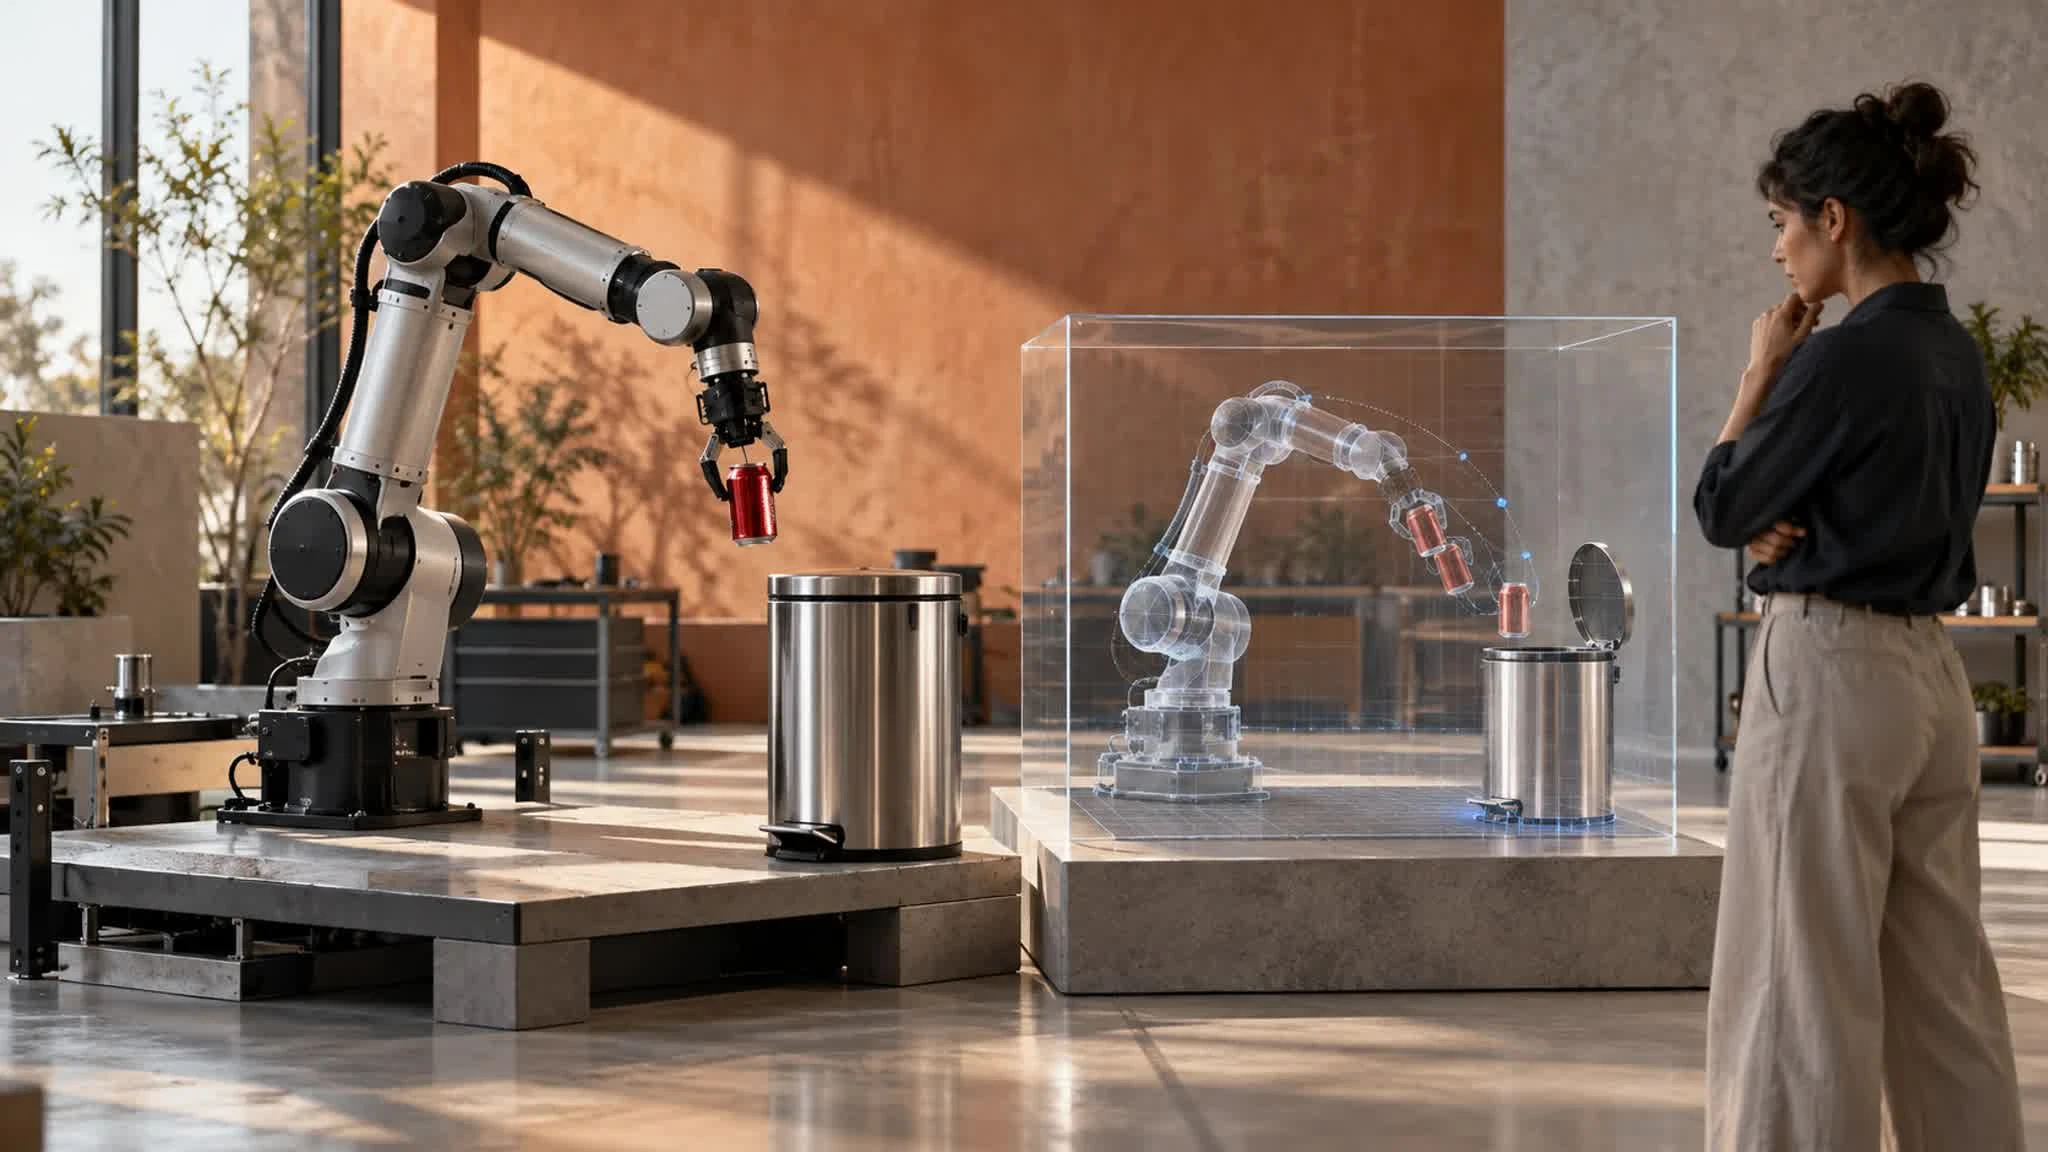
Uno de los ejemplos más claros utiliza un robot cuadrúpedo Spot con un brazo móvil. La tarea consiste en recoger latas y abrir un bote de basura con pedal. Según Google, Argon crea un gemelo digital articulado del bote y ensaya la secuencia en MuJoCo: posicionar el pie sobre el pedal, mantener el equilibrio y coordinar la mano antes de actuar en el entorno físico.
La lógica es familiar en ingeniería: primero ensayar una maniobra en un entorno controlado; después llevarla al equipo real con comprobaciones. La diferencia es que aquí el modelo participa en la interpretación de la escena, la planificación y el ajuste de acciones. Google también muestra un brazo robótico que endereza una taza y coloca dentro una servilleta mediante una secuencia de observaciones y movimientos.
La simulación puede reducir el costo de probar ideas y permitir repetir escenarios difíciles de preparar. Pero solo es útil si representa suficientemente bien el mundo real. Fricción, peso, iluminación, deformación de objetos, sensores y tolerancias mecánicas pueden diferir entre el modelo virtual y el equipo. Una simulación convincente no garantiza por sí misma una maniobra segura.
De video real a un gemelo digital
La publicación también describe flujos de “real a simulación”: a partir de cámaras de un robot o de un video en primera persona, Argon reconstruye objetos, geometría y movimientos en una escena de MuJoCo. Google explica que el proceso busca aproximar tanto la apariencia visual como los contactos físicos observados, y que los activos y parámetros pueden ajustarse de manera iterativa.
Esto podría ayudar a crear escenarios de práctica sin modelar cada objeto manualmente. También permitiría estudiar una demostración humana y explorar cómo transferir partes de esa tarea a un robot. Sin embargo, reconstruir una escena no equivale a entenderla perfectamente: los datos incompletos, los objetos ocultos y las diferencias de materiales siguen siendo fuentes de incertidumbre.
Lo que el anuncio sí demuestra y lo que aún no
Google reporta que Argon obtuvo 87% en ERQA, un benchmark de razonamiento en problemas físicos y espaciales en entornos 3D, y afirma que supera a otros modelos de frontera en esa evaluación. Es un resultado presentado por el propio proveedor; no debe confundirse con una validación independiente de desempeño sostenido en fábricas, almacenes o espacios públicos.
Los videos y casos publicados son demostraciones técnicas valiosas, pero no informan por sí solos sobre tasas de fallos en producción, costos de integración, seguridad ante situaciones imprevistas o desempeño entre distintos robots y tareas. Tampoco sustituyen pruebas controladas, mecanismos de parada, supervisión humana ni protocolos de recuperación.
La lectura prudente no es “la IA ya puede operar cualquier robot”, sino que el razonamiento multimodal empieza a conectarse con simuladores, control y verificación. La distancia entre una demostración y una operación confiable depende de los datos, el hardware, los límites de acción y la evaluación independiente.
Qué puede aprender una empresa antes de automatizar
Aunque la mayoría de los negocios no opere robots, el principio sirve para cualquier automatización con consecuencias: ensayar antes de ejecutar. Antes de delegar una acción a un agente, conviene mapear el proceso, definir qué resultado cuenta como éxito y construir pruebas con casos normales y excepcionales.
Un piloto responsable puede empezar con cuatro preguntas:
- ¿Qué puede hacer el sistema y qué debe quedar fuera de su alcance? Define límites de acción y condiciones para detenerse.
- ¿En qué entorno se ensayará? Usa simulaciones o pruebas aisladas que reproduzcan las variaciones relevantes, no solo el caso ideal.
- ¿Cómo se verifica el resultado? Confirma con señales independientes que la acción ocurrió correctamente antes de continuar.
- ¿Qué pasa si falla? Incluye reversión, supervisión y un camino claro para que una persona recupere el control.
En robótica, el bucle es observar, planear, actuar y volver a observar. En procesos de negocio, la versión equivalente es probar con datos controlados, verificar cada etapa y ampliar gradualmente solo cuando los resultados sean consistentes. La velocidad de automatización debería seguir a la evidencia, no a la novedad del modelo.
La ventaja está en cerrar el ciclo
Gemini 4 Argon ilustra una dirección importante para la IA: combinar comprensión visual, razonamiento, simulación y acciones en un mismo flujo. La simulación previa puede hacer más eficiente la experimentación, pero su valor depende de qué tan fiel sea el entorno y de cómo se verifiquen los resultados reales.
Para las empresas, la lección no es adoptar robótica por el anuncio de un modelo. Es diseñar automatizaciones como sistemas que practican, observan consecuencias y tienen límites claros. Si la acción afecta productos, equipos o personas, simular es un comienzo; medir, supervisar y demostrar seguridad son lo que permite confiar.
Fuente: Google Developers Blog: Gemini 4 Argon for Robotics, 13 de octubre de 2026.
En Animor ayudamos a las empresas a evaluar dónde la IA puede mejorar sus procesos y cómo convertir una prueba tecnológica en una experiencia útil, medible y responsable.
¿Quieres aplicar esto en tu marca?

Miguel de la Rosa
Desde niño, Miguel de la Rosa supo que su camino estaría conectado con la tecnología, los videojuegos y la creación. Originario de La Paz, Baja California Sur, estudió diseño gráfico en Guadalajara, p...